
bootloader
BootLoader解锁是在操作系统内核运行之前运行。可以初始化硬件设备、建立内存空间映射图,从而将系统的软硬件环境带到一个合适状态,以便为最终调用操作系统内核准备好正确的环境。
|
软件语言:
|
软件授权:免费
|
|
适用系统:Windows
|
创建时间:2020-12-14 |
|
软件厂商/开发者信息: -
|
|
资讯 更多
- bootloader v1.0 正式版更新 2016-01-15
程序简介
在专用的嵌入式板子运行 GNU/Linux 系统已经变得越来越流行。一个嵌入式 Linux 系统从软件的角度看通常可以分为四个层次:
1、引导加载程序。包括固化在固件 (firmware) 中的 boot 代码 (可选),和 BootLoader 两大部分。
2、Linux 内核。特定于嵌入式板子的定制内核以及内核的启动参数。
3、文件系统。包括根文件系统和建立于 Flash 内存设备之上文件系统。通常用 ramdisk 来作为 rootfs。
4、用户应用程序。特定于用户的应用程序。有时在用户应用程序和内核层之间可能还会包括一个嵌入式图形用户界面。常用的嵌入式 GUI 有:MicroWindows 和 MiniGUI 懂。
引导加载程序是系统加电后运行的第一段软件代码。PC 机中的引导加载程序由 BIOS(其本质就是一段固件程序) 和位于硬盘 MBR 中的 OS BootLoader(比如,LILO 和 GRUB 等)一起组成。BIOS 在完成硬件检测和资源分配后,硬盘 MBR 中的 BootLoader 读到系统的 RAM 中,然后控制权交给 OS BootLoader。BootLoader 的主要运行任务就是内核映象从硬盘上读到 RAM 中,然后跳转到内核的入口点去运行,也即开始启动操作系统。
而在嵌入式系统中,通常并没有像 BIOS 那样的固件程序(注,有的嵌入式 CPU 也会内嵌一段短小的启动程序),因此整个系统的加载启动任务就完全由 BootLoader 来完成。比如在一个基于 ARM7TDMI core 的嵌入式系统中,系统在上电或复位时通常都从地址 0x00000000 处开始执行,而在这个地址处安排的通常就是系统的 BootLoader 程序。
简单地说,BootLoader 就是在操作系统内核运行之前运行的一段小程序。通过这段小程序,我们可以初始化硬件设备、建立内存空间的映射图,从而系统的软硬件环境带到一个合适的状态,以便为最终调用操作系统内核准备好正确的环境。
通常,BootLoader 是严重地依赖于硬件而实现的,特别是在嵌入式世界。因此,在嵌入式世界里建立一个通用的 BootLoader 几乎是不可能的。尽管如此,我们仍然可以对 BootLoader 归纳出一些通用的概念来,以指导用户特定的 BootLoader 设计与实现。
相关分类
Redboot
Redboot 是 Redhat 公司随 eCos 发布的一个 BOOT 方案,是一个开源项目。
当前 Redboot 的最新版本是 Redboot-2.0.1,Redhat 公司会继续支持该项目。
Redboot 支持的处理器构架有 ARM,MIPS,MN10300,PowerPC,Renesas SHx,v850,x86 等,是一个完善的嵌入式系统 Boot Loader。
Redboot 是在 ECOS 的基础上剥离出来的,继承了 ECOS 的简洁、轻巧、可灵活配置、稳定可靠等品质优点。它可以使用 X-modem 或 Y-modem 协议经由串口下载,也可以经由以太网口通过 BOOTP/DHCP 服务获得 IP 参数,使用 TFTP 方式下载程序映像文件,常用于调试支持和系统初始化(Flash 下载更新和网络启动)。Redboot 可以通过串口和以太网口与 GDB 进行通信,调试应用程序,甚至能中断被 GDB 运行的应用程序。Redboot 为管理 FLASH 映像,映像下载,Redboot 配置以及其他如串口、以太网口提供了一个交互式命令行接口,自动启动后,REDBOOT 用来从 TFTP 服务器或者从 Flash 下载映像文件加载系统的引导脚本文件保存在 Flash 上。当前支持单板机的移植版特性有:
- 支持 ECOS,Linux 操作系统引导
- 在线读写 Flash
- 支持串行口 kermit,S-record 下载代码
- 监控 (minitor) 命令集:读写 I/O,内存,寄存器、内存、外设测试功能等
Redboot 是标准的嵌入式调试和引导解决方案,支持几乎所有的处理器构架以及大量的外围硬件接口,并且还在不断地完善过程中。
ARMboot
ARMboot 是一个 ARM 平台的开源固件项目,它特别基于 PPCBoot,一个为 PowerPC 平台上的系统提供类似功能的姊妹项目。鉴于对 PPCBoot 的严重依赖性,已经与 PPCBoot 项目合并,新的项目为 U-Boot。
ARMboot 发布的最后版本为 ARMboot-1.1.0,2002 年 ARMboot 终止了维护。
ARMboot 支持的处理器构架有 StrongARM,ARM720T,PXA250 等,是为基于 ARM 或者 StrongARM CPU 的嵌入式系统所设计的。
ARMboot 的目标是成为通用的、容易使用和移植的引导程序,非常轻便地运用于新的平台上。ARMboot 是 GPL 下的 ARM 固件项目中唯一支持 Flash 闪存,BOOTP、DHCP、TFTP 网络下载,PCMCLA 寻线机等多种类型来引导系统的。特性为:
-支持多种类型的 FLASH
-允许映像文件经由 BOOTP、DHCP、TFTP 从网络传输;
-支持串行口下载 S-record 或者 binary 文件
-允许内存的显示及修改
-支持 jffs2 文件系统等
Armboot 对 S3C44B0 板的移植相对简单,在经过删减完整代码中的一部分后,仅仅需要完成初始化、串口收发数据、启动计数器和 FLASH 操作等步骤,就可以下载引导 uClinux 内核完成板上系统的加载。总得来说,ARMboot 介于大、小型 Boot Loader 之间,相对轻便,基本功能完备,缺点是缺乏后续支持。
U-BOOT
uboot是一个庞大的公开源码的软件。他支持一些系列的arm体系,包含常见的外设的驱动,是一个功能强大的板极支持包。其代码可以从http://sourceforge.net/projects/u-boot下载
U-BOOT 是由 PPCBOOT 发展起来的,是 PowerPC、ARM9、Xscale、X86 等系统通用的 Boot 方案,从官方版本 0.3.2 开始全面支持 SC 系列单板机。u-boot 是一个 open source 的 bootloader,目前版本是 0.4.0。u-boot 是在 ppcboot 以及 armboot 的基础上发展而来,虽然宣称是 0.4.0 版本,却相当的成熟和稳定,已经在许多嵌入式系统开发过程中被采用。由于其开发源代码,其支持的开发板众多。唯一遗憾的是并不支持我们现在学习所用 samsung 44B0X 的开发板。
为什么我们需要 u-boot?显然可以 ucLinux 直接烧入 flash,从而不需要额外的引导装载程序(bootloader)。但是从软件升级的角度以及程序修补的来说,软件的自动更新非常重要。事实上,引导装载程序(bootloader)的用途不仅如此,但仅从软件的自动更新的需要就说明我们的开发是必要的。
同时,u-boot 移植的过程也是一个对嵌入式系统包括软硬件以及操作系统加深理解的一个过程。
Blob
Blob(Boot Loader Object) 是由 Jan-Derk Bakker and Erik Mouw 发布的,是专门为 StrongARM 构架下的 LART 设计的 Boot Loader。
Blob 的最后版本是 blob-2.0.5。
Blob 支持 SA1100 的 LART 主板,但用户也可以自行修改移植。
Blob 也提供两种工作模式,在启动时处于正常的启动加载模式,但是它会延时 10 秒等待终端用户按下任意键而 Blob 切换到下载模式。如果在 10 秒内没有用户按键,则 Blob 继续启动 Linux 内核。其基本功能为:
-初始化硬件(CPU 速度,存储器,中断,RS232 串口)
-引导 Linux 内核并提供 ramdisk
-给 LART 下载一个内核或者 ramdisk
-给 FLASH 片更新内核或者 ramdisk
-测定存储配置并通知内核
-给内核提供一个命令行
Blob 功能比较齐全,代码较少,比较适合做修改移植,用来引导 Liunx,目前大部分 S3C44B0 板都用 Blob 修改移植后来加载 uClinux。
vivi
vivi 是韩国 mizi 公司开发的 bootloader, 适用于 ARM9 处理器。Vivi 有两种工作模式:启动加载模式和下载模式。启动加载模式可以在一段时间后(这个时间可更改)自行启动 linux 内核,这时 vivi 的默认模式。在下载模式下,vivi 为用户提供一个命令行接口,通过接口可以使用 vivi 提供的一些命令,如下:
命令
功能
Load
把二进制文件载入 Flash 或 RAM
Part
操作 MTD 分区信息。显示、增加、删除、复位、保存 MTD 分区
Param
设置参数
Boot
启动系统
Flash
管理 Flash,如删除 Flash 的数据
vivi 代码分析
vivi 的代码包括 arch,init,lib,drivers 和 include 等几个目录,共 200 多条文件。
Vivi 主要包括下面几个目录:
arch:此目录包括了所有 vivi 支持的目标板的子目录,例如 s3c2410 目录。
drivers:其中包括了引导内核需要的设备的驱动程序(MTD 和串口)。MTD 目录下分 map、nand 和 nor 三个目录。
init:这个目录只有 main.c 和 version.c 两个文件。和普通的 C 程序一样,vivi 从 main 函数开始执行。
lib:一些平台公共的接口代码,比如 time.c 里的 udelay() 和 mdelay()。
include:头文件的公共目录,其中的 s3c2410.h 定义了这块处理器的一些寄存器。Platform/smdk2410.h 定义了与开发板相关的资源配置参数,我们往往只需要修改这个文件就可以配置目标板的参数,如波特率、引导参数、物理内存映射等。
Boot Loader
作用原理
BootLoader 所支持的 CPU 和嵌入式板
每种不同的 CPU 体系结构都有不同的 Boot Loader。有些 Boot Loader 也支持多种体系结构的 CPU,比如 U-Boot 就同时支持 ARM 体系结构和 MIPS 体系结构。除了依赖于 CPU 的体系结构外,Boot Loader 实际上也依赖于具体的嵌入式板级设备的配置。这也就是说,对于两块不同的嵌入式板而言,即使它们是基于同一种 CPU 而构建的,要想让运行在一块板子上的 Boot Loader 程序也能运行在另一块板子上,通常也都需要修改 Boot Loader 的源程序。
BootLoader 的安装媒介
系统加电或复位后,所有的 CPU 通常都从某个由 CPU 制造商预先安排的地址上取指令。比如,基于 ARM7TDMI core 的 CPU 在复位时通常都从地址 0x00000000 取它的第一条指令。而基于 CPU 构建的嵌入式系统通常都有某种类型的固态存储设备 (比如:ROM、EEPROM 或 FLASH 等) 被映射到这个预先安排的地址上。因此在系统加电后,CPU 首先执行 Boot Loader 程序。
用来控制 BootLoader 的设备或机制
主机和目标机之间一般通过串口建立连接,Boot Loader 软件在执行时通常会通过串口来进行 I/O,比如:输出打印信息到串口,从串口读取用户控制字符等。
BooLoader的启动过程
Boot Loader 的启动过程有单阶段(Single Stage)和多阶段(Multi-Stage)
通常多阶段的 Boot Loader 能提供更为复杂的功能,以及更好的可移植性。从固态存储设备上启动的。
BootLoader 的操作模式
Operation Boot Loader 大多都是 2 阶段的启动过 Mode。
构成组件
BootLoader 主要由以下两部分组成。
(1)OEM startup code
这部分代码是在 BootLoader 中最先被执行的。它的主要功能是初始化最小范围的硬件设备,比如设置 CPU 工作频率、关闭看门狗、设置 cache、设置 RAM 的刷新率、填写内存控制寄存器 (通知 CPU 有效的数据总线引脚数) 等。由于系统启动,不适合使用复杂的高级语言,因此这部分代码主要由汇编程序完成。在汇编程序段设置完堆栈后,就跳转到 C 语言的 Main 函数入口 (位于/eboot/main.c);
(2)Main code
这部分代码由 C 语言实现,是 BLCOMMON 代码的一部分,它可以用来执行比较复杂的操作。比如检测内存和 Flash 的有效性、检测外部设备接口、检测串口并且向已经连接的主机发送调试信息、通过串口等待命令、启动网络接口、建立内存映射等汇编无法完成的工作。
Main code 包含以下代码段:
Image download 代码段
Image 的下载可以通过以下接口。
① A. Parallel port I/O 接口。这是通过主机和目标机的并口之间的数据传输来完成下载工作。具体实现代码,读者可以参考/kernel/hal/mdppfs.c 文件;
② Ethernet port I/O 接口。这是通过主机和目标机的网络接口之间的数据传输来完成下载工作。具体实现代码,读者可以参考 WINCE420/public/common/oak/DRIVE|RS/ETHDBG/EBOOT 文件夹;
③ Debug serial I/O 接口。这是通过主机和目标机的串口之间的数据传输来完成下载工作。利用串口来传输的缺点非常明显,那就是速度太慢;
通过事先 Flash write 代码镜像文件固化入 Flash。只要 BootLoader 被设计成能从 Flash 加载镜像文件,本选项就可以使用。
启动方式
网络启动方式
这种方式开发板不需要配置较大的存储介质,跟无盘工作站有点类似。但是使用这种启动方式之前,需要把 Bootloader 安装到板上的 EPROM 或者 Flash 中。Bootloader 通过以太网接口远程下载 Linux 内核映像或者文件系统。第 4 章介绍的交叉开发环境就是以网络启动方式建立的。这种方式对于嵌入式系统开发来说非常重要。使用这种方式也有前提条件,就是目标板有串口、以太网接口或者其他连接方式。串口一般可以作为控制台,同时可以用来下载内核影像和 RAMDISK 文件系统。串口通信传输速率过低,不适合用来挂接 NFS 文件系统。所以以太网接口成为通用的互连设备,一般的开发板都可以配置 10M 以太网接口。
对于 PDA 等手持设备来说,以太网的 RJ-45 接口显得大了些,而 USB 接口,特别是 USB 的迷你接口,尺寸非常小。对于开发的嵌入式系统,可以把 USB 接口虚拟成以太网接口来通讯。这种方式在开发主机和开发板两端都需要驱动程序。
另外,还要在服务器上配置启动相关网络服务。Bootloader 下载文件一般都使用 TFTP 网络协议,还可以通过 DHCP 的方式动态配置 IP 地址。DHCP/BOOTP 服务为 Bootloader 分配 IP 地址,配置网络参数,然后才能够支持网络传输功能。如果 Bootloader 可以直接设置网络参数,就可以不使用 DHCP。TFTP 服务为 Bootloader 客户端提供文件下载功能,把内核映像和其他文件放在/tftpboot 目录下。这样 Bootloader 可以通过简单的 TFTP 协议远程下载内核映像到内存。
磁盘启动方式
传统的 Linux 系统运行在台式机或者服务器上,这些计算机一般都使用 BIOS 引导,并且使用磁盘作为存储介质。如果进入 BIOS 设置菜单,可以探测处理器、内存、硬盘等设备,可以设置 BIOS 从软盘、光盘或者某块硬盘启动。也就是说,BIOS 并不直接引导操作系统。那么在硬盘的主引导区,还需要一个 Bootloader。这个 Bootloader 可以从磁盘文件系统中把操作系统引导起来。
Linux 传统上是通过 LILO(LInux LOader)引导的,后来又出现了 GNU 的软件 GRUB(GRand Unified Bootloader)。这 2 种 Bootloader 广泛应用在 X86 的 Linux 系统上。你的开发主机可能就使用了其中一种,熟悉它们有助于配置多种系统引导功能。LILO 软件工程是由 Werner Almesberger 创建,专门为引导 Linux 开发的。现在 LILO 的维护者是 John Coffman,最新版本下载站点: 。LILO 有详细的文档,例如 LILO 套件中附带使用手册和参考手册。此外,还可以在 LDP 的“LILO mini-HOWTO”中找到 LILO 的使用指南。
GRUB 是 GNU 计划的主要 bootloader。GRUB 最初是由 Erich Boleyn 为 GNU Mach 操作系统撰写的引导程序。后来有 Gordon Matzigkeit 和 Okuji Yoshinori 接替 Erich 的工作,继续维护和开发 GRUB。GRUB 的网站 http://www.gnu.org/software/grub/上有对套件使用的说明文件,叫作《GRUB manual》。GRUB 能够使用 TFTP 和 BOOTP 或者 DHCP 通过网络启动,这种功能对于系统开发过程很有用。除了传统的 Linux 系统上的引导程序以外,还有其他一些引导程序,也可以支持磁盘引导启动。例如:LoadLin 可以从 DOS 下启动 Linux;还有 ROLO、LinuxBIOS,U-Boot 也支持这种功能。
Flash 启动方式
大多数嵌入式系统上都使用 Flash 存储介质。Flash 有很多类型,包括 NOR Flash、NAND Flash 和其他半导体盘。其中,NOR Flash(也就是线性 Flash)使用最为普遍。NOR Flash 可以支持随机访问,所以代码是可以直接在 Flash 上执行的。Bootloader 一般是存储在 Flash 芯片上的。另外,Linux 内核映像和 RAMDISK 也可以存储在 Flash 上。通常需要把 Flash 分区使用,每个区的大小应该是 Flash 擦除块大小的整数倍。
Bootloader 一般放在 Flash 的底端或者顶端,这要根据处理器的复位向量设置。要使 Bootloader 的入口位于处理器上电执行第一条指令的位置。
接下来分配参数区,这里可以作为 Bootloader 的参数保存区域。再下来内核映像区。Bootloader 引导 Linux 内核,就是要从这个地方把内核映像解压到 RAM 中去,然后跳转到内核映像入口执行。然后是文件系统区。如果使用 Ramdisk 文件系统,则需要 Bootloader 把它解压到 RAM 中。如果使用 JFFS2 文件系统,直接挂接为根文件系统。最后还可以分出一些数据区,这要根据实际需要和 Flash 大小来考虑了。
这些分区是开发者定义的,Bootloader 一般直接读写对应的偏移地址。到了 Linux 内核空间,可以配置成 MTD 设备来访问 Flash 分区。但是,有的 Bootloader 也支持分区的功能,例如:Redboot 可以创建 Flash 分区表,并且内核 MTD 驱动可以解析出 redboot 的分区表。除了 NOR Flash,还有 NAND Flash、Compact Flash、DiskOnChip 等。这些 Flash 具有芯片价格低,存储容量大的特点。但是这些芯片一般通过专用控制器的 I/O 方式来访问,不能随机访问,因此引导方式跟 NOR Flash 也不同。在这些芯片上,需要配置专用的引导程序。通常,这种引导程序起始的一段代码就把整个引导程序复制到 RAM 中运行,从而实现自举启动,这跟从磁盘上启动有些相似。
操作模式
大多数 BootLoader 都包含两种不同的操作模式:“启动加载”模式和“下载”模式。这种区别仅对于开发人员才有意义。但从最终用户的角度看,BootLoader 的作用就是用来加载操作系统,而并不存在所谓的启动加载模式与下载工作模式的区别。
启动加载(Bootloading)
这种模式也称为“自主”(Autonomous)模式,也即 BootLoader 从目标机上的某个固态存储设备上操作系统加载到 RAM 中运行,整个过程并没有用户的介入。这种模式是 BootLoader 的正常工作模式。因此在嵌入式产品发布的时候,BootLoader 显然必须工作在这种模式下。
下载(Downloading)
在这种模式下 目标机上的 BootLoader 通过串口连接或网络连接等通信手段从主机下载文件,比如:下载应用程序、数据文件、内核映像等.从主机下载的文件通常首先被 BootLoader 保存到目标机的 RAM 中然后再被 BootLoader 写到目标机上的固态存储设备中。BootLoader 的这种模式通常在系统更新时使用。工作于这种模式下的 BootLoader 通常都会向它的终端用户提供一个简单的命令行接口。
安装位置
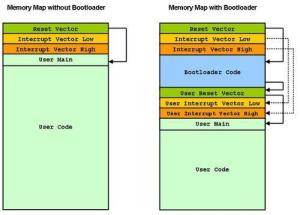
系统加电或复位后,所有的 CPU 通常都从某个预先安排的地址上取指令。例如,基于 ARM7TDMI core 的 CPU 在复位时通常都从地址 0x00000000 取它的第一条指令。而基于 CPU 构建的嵌入式系统通常都有某种类型的固态存储设备 (比如:ROM、EEPROM、或 Flash 等) 被映射到这个预先安排的地址上。因此在系统加电后,CPU 首先执行 Bootloader 程序。通常总是 Boot Loader 安装在嵌入式系统的存储设备的最前端。
固态存储设备的空间划分 (地址从低到高顺序):Bootloader,Bootloader 参数,内核映像,根文件系统映像。
bootloader 是依赖于硬件而实现的,特别是在嵌入式系统中。不同的体系结构需求的 bootloader 是不同的;除了体系结构,bootloader 还依赖于具体的嵌入式板级设备的配置。也就是说,对于两块不同的嵌入式板而言,即使它们基于相同的 CPU 构建,运行在其中一块电路板上的 bootloader,未必能够运行在另一块电路开发板上。
Bootloader 的启动过程可以是单阶段的,也可以是多阶段的。通常多阶段的 bootloader 能提供更为复杂的功能,以及更好的可移植性。从固态存储设备上启动的 bootloader 大多数是二阶段的启动过程,也即启动过程可以分为 stage 1 和 stage 2 两部分。
编写步骤
第一步:要进行相关硬件的初使化,比如在 at91rm9200 这块嵌入式板子上,大概要做接下来的几方面的工作,其一:CPU 也称为中央处理器,是电子计算机的主要设备之一。其功能主要是解释计算机指令以及处理计算机软件中的数据。所谓的计算机的可编程性主要是指对 CPU 的编程。CPU 是计算机中的核心配件,只有火柴盒那么大,几十张纸那么厚,但它却是一台计算机的运算核心和控制核心。计算机中所有操作都由 CPU 负责读取指令,对指令译码并执行指令的核心部件。CPU、内部存储器和输入/输出设备是电子计算机的三大核心部件。
模式切换进系统模式,关闭系统中断,关闭看门狗,根据具体情况进行内存内存内存的正式叫法是内存储器,以此来与外存储器区分开。物理上它安装在计算机内部,通常安装在主板上,所以称为内存。它的作用是供暂时存储处理器需要处理的数据或处理后的结果,可见内存是计算机处理器的工作空间。它是处理器运行的程序和数据必须驻留于其中的一个临时存储区域,是计算机十分重要的部件。区域映射,初始化内存控制区,包括所使用的内存条的相关参数,刷新频率等,其二:设定系统运行频率,包括使用外部晶振晶振晶振:即所谓石英晶体谐振器和石英晶体时钟振荡器的统称。不过由于在消费类电子产品中,谐振器用的更多,所以一般的概念中把晶振就等同于谐振器理解了。
后者就是通常所指钟振,设置 CPU 频率,设置总线总线总线是信息以一个或多个源部件传送到一个或多个目的部件的一组传输线。通俗的说,就是多个部件间的公共连线,用于在各个部件之间传输信息。人们常常以 MHz 表示的速度来描述总线频率。频率,设置外部设备所采用的频率等。其三:设置系统中断相关,包括定时器,定时器是装有时段或时刻控制机构的开关装置。它有一个频率稳定的振荡源,通过齿轮传动或集成电路分频计数,当时间累加到预置数值时,或指示到预置的时刻处,定时器即发送信号控制执行机构。
中断,是否使用 FIQ 中断,外部中断等,还有就是中断优先级设置,这里只实现两个优先级,只有时钟中断高一级,其它都一样,而中断向量初始化时都这些中断向量指向 0x18 处,并关闭这里的所有中断,如果板子还接有诸如 FLASH 设备的话,还需要设置诸如 FLASH 相关操制寄存器,其四:需要关闭 CACHE,到此为止,芯片相关内容就完成初始化了。
第二步:中断向量表,ARM 的中断与 PC 机芯片的中断向量表有一点差异,嵌入式设备为了简单,当发生中断时,由 CPU 直接跳入由 0x0 开始的一部分区域 (ARM 芯片自身决定了它中断时就会跳入 0x0 开始的一片区域内,具体跳到哪个地址是由中断的模式决定的,一般用到的就是复位中断,FIQ,IRQ 中断,SWI 中断,指令异常中断,数据异常中断,预取指令异常中断),而当 CPU 进入相应的由 0x0 开始的向量表中时,这就需要用户自己编程接管中断处理程序了,这就是需要用户自己编写中断向量表,中断向量表里存放的就是一些跳转指令,比如当 CPU 发生一个 IRQ 中断时,就会自动跳入到 0x18 处,这里就是用户自己编写的一个跳转指令,假如用户在此编写了一条跳转到 0x20010000 处的指令,那么这个地址就是一个总的 IRQ 中断处理入口,一个 CPU 可能有多个 IRQ 中断,在这个总的入口处如何区分不同的中断呢?就由用户编程来决定了,具体实现请参见以后相关部分,中断向量表的一般用一个 vector.S 文件,当然,如何命名那是你自己的喜爱,但有一点需要声明,那就是在链接时一定要它定位在 0x0 处。
第三步:设置堆栈,一般使用三个栈,一个是 IRQ 栈,一个是系统模式下的栈 (系统模式下和用户模式共享寄存器和内存空间,这主要是为了简单),设置栈的目的主要是为了进行函数调用和局部变量的存放,不可能全用汇编,也不可能不用局部变量
第四步:自己以后的代码段和数据段全部拷贝至内存,并 BSS 段清零
第五步:进行串口,串口是计算机上一种非常通用的设备通信协议,大多数计算机包含两个基于 RS232 的串口。串口同时也是仪器仪表设备的通信协议,并可用于获取远程采集设备的数据的初始化 (主要是为了与用户交互,进行与 PC 机的文件传输),FLASH 的初始化这里在 FLASH 中存放 BOOT 和内核),FLASH 驱动的编写 (这里的驱动有别于平常所说的驱动,由于 FLASH 不像 SDRAM,只要设定了相关控制器之后就可以直接读写指定地址的数据,对 FLASH 的写操作是一块一块数据进行,而不是一个字节一个字节地写,具体请查阅相关资料)
第六步:等待一定的秒数,来接收用户进行输入,如果在指定的秒数内用户未输入任何字符,那么 BOOT 就开始在 FLASH 中的指定位置 (可以由自己指定,这么做主要是为了简单) 读取内核的所有数据到内存中 (具体是内存中的什么位置由自己指定,也可以采用 Linux 之类的做法,就是在内存的起始位置加上一个 0x8000 处),跳转到内核的第一条代码处);如果用户在指定的秒数内键入了字符 (这主要是为了方便开发,如果开发定型之后完全可以不要这段代码),那么就在串口与用户进行交互,接受用户在串口输入的命令,比如用户要求下载文件在 FLASH 中指定的位置等,具体内容可参考 U-BOOT 之类的开源项目到这里为止,BOOT 部分已完成,这个 BOOT 非常简单,仅仅只是 PC 机上传下来的文件固化到 FLASH 中,然后再 FLASH 中的操作系统内核部分加载进内存中,并 CPU 的控制权交给操作系统。
版本列表
-
-

-
bootloader v1.0 正式版
BootLoader解锁是在操作系统内核运行之前运行。可以初始化硬件设备、建立内存空 ...
软件大小:80.9 KB 更新时间:2016-01-15
-

